

- Регистрация
- 10 Окт 2018
- Сообщения
- 58,924
- Реакции
- 321,950
- Голосов: 0
- #1
[Vizuara AI Labs] VLA-модели и мировые модели для робототехники (2026)
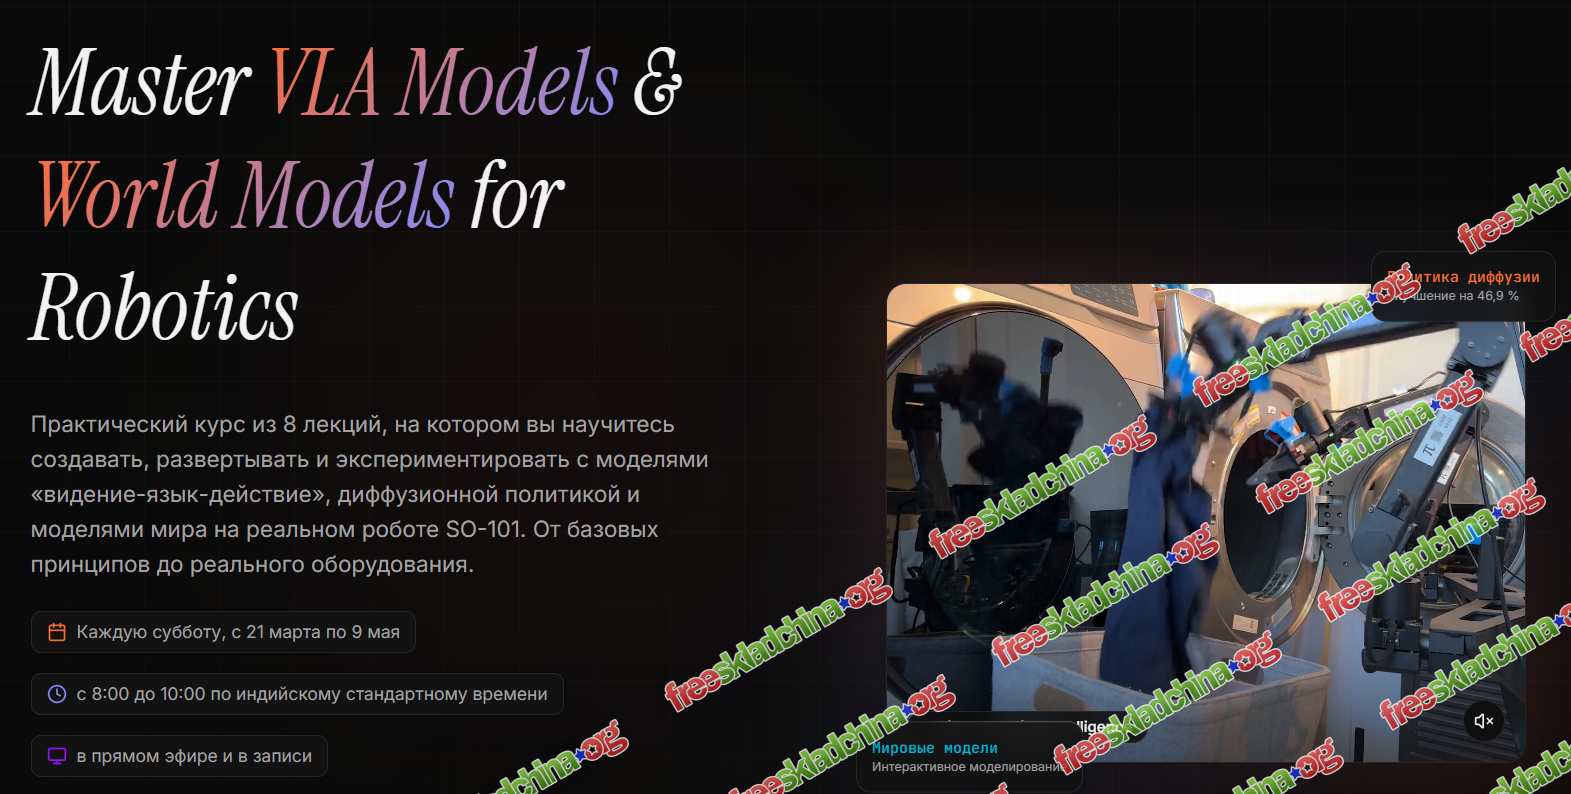
Интенсивный практический курс из 8 лекций, посвящённый разработке, обучению и внедрению моделей Vision-Language-Action (VLA), Diffusion Policy и World Models на реальном роботизированном манипуляторе SO-101. От фундаментальных принципов до работы с физическим оборудованием.
Курс объединяет современные исследования в области искусственного интеллекта и робототехники с практической реализацией интеллектуальных систем управления роботами.
В ходе обучения вы пройдёте весь путь от изучения фундаментальных принципов диффузионных политик (Diffusion Policy) и моделей Vision-Language-Action (VLA) до разработки и развёртывания сложных мировых моделей (World Models) на роботизированном манипуляторе SO-101.
Особое внимание уделяется практической работе: вы научитесь создавать и обучать модели с нуля, экспериментировать с современными архитектурами с открытым исходным кодом и переносить разработанные решения из виртуальной среды на реальное робототехническое оборудование.
Чему вы научитесь
По завершении курса вы сможете:
Программа состоит из 8 интенсивных практических лекций и ориентирована на применение современных методов искусственного интеллекта в реальной робототехнике.
Вместо исключительно теоретического изучения архитектур вы будете разрабатывать собственные модели, обучать их и проверять результаты на реальном роботизированном манипуляторе SO-101.
Курс охватывает три ключевых направления современной робототехники: Diffusion Policy, Vision-Language-Action и World Models, позволяя понять принципы их работы и приобрести практические навыки использования.
Требования к участникам
Для успешного прохождения курса необходимы:
Язык Английский
Подробнее:
Скачать:
Интенсивный практический курс из 8 лекций, посвящённый разработке, обучению и внедрению моделей Vision-Language-Action (VLA), Diffusion Policy и World Models на реальном роботизированном манипуляторе SO-101. От фундаментальных принципов до работы с физическим оборудованием.
Курс объединяет современные исследования в области искусственного интеллекта и робототехники с практической реализацией интеллектуальных систем управления роботами.
В ходе обучения вы пройдёте весь путь от изучения фундаментальных принципов диффузионных политик (Diffusion Policy) и моделей Vision-Language-Action (VLA) до разработки и развёртывания сложных мировых моделей (World Models) на роботизированном манипуляторе SO-101.
Особое внимание уделяется практической работе: вы научитесь создавать и обучать модели с нуля, экспериментировать с современными архитектурами с открытым исходным кодом и переносить разработанные решения из виртуальной среды на реальное робототехническое оборудование.
Чему вы научитесь
По завершении курса вы сможете:
- Реализовывать Diffusion Policy: разрабатывать диффузионные модели для решения задач управления роботами.
- Создавать VLA-модели с нуля: проектировать и обучать модели Vision-Language-Action, объединяющие визуальное восприятие, обработку естественного языка и генерацию управляющих действий.
- Развёртывать VLA-модели на реальном оборудовании: использовать современные архитектуры с открытым исходным кодом для управления роботизированным манипулятором SO-101.
- Работать с мировыми моделями (World Models): проектировать, исследовать и проводить эксперименты с архитектурами DinoWM, IRIS и Diamond.
- Реализовывать полноценные робототехнические проекты: проходить весь цикл разработки — от моделирования и экспериментов в симуляции до внедрения и тестирования на физическом роботе.
Программа состоит из 8 интенсивных практических лекций и ориентирована на применение современных методов искусственного интеллекта в реальной робототехнике.
Вместо исключительно теоретического изучения архитектур вы будете разрабатывать собственные модели, обучать их и проверять результаты на реальном роботизированном манипуляторе SO-101.
Курс охватывает три ключевых направления современной робототехники: Diffusion Policy, Vision-Language-Action и World Models, позволяя понять принципы их работы и приобрести практические навыки использования.
Требования к участникам
Для успешного прохождения курса необходимы:
- Уверенное владение Python и PyTorch.
- Базовые знания машинного обучения и компьютерного зрения.
- Знакомство с основами робототехники и теории управления.
Язык Английский
Подробнее:
Скрытое содержимое доступно для зарегистрированных пользователей!
Скачать:
Для просмотра скрытого содержимого вы должны войти или зарегистрироваться.
